
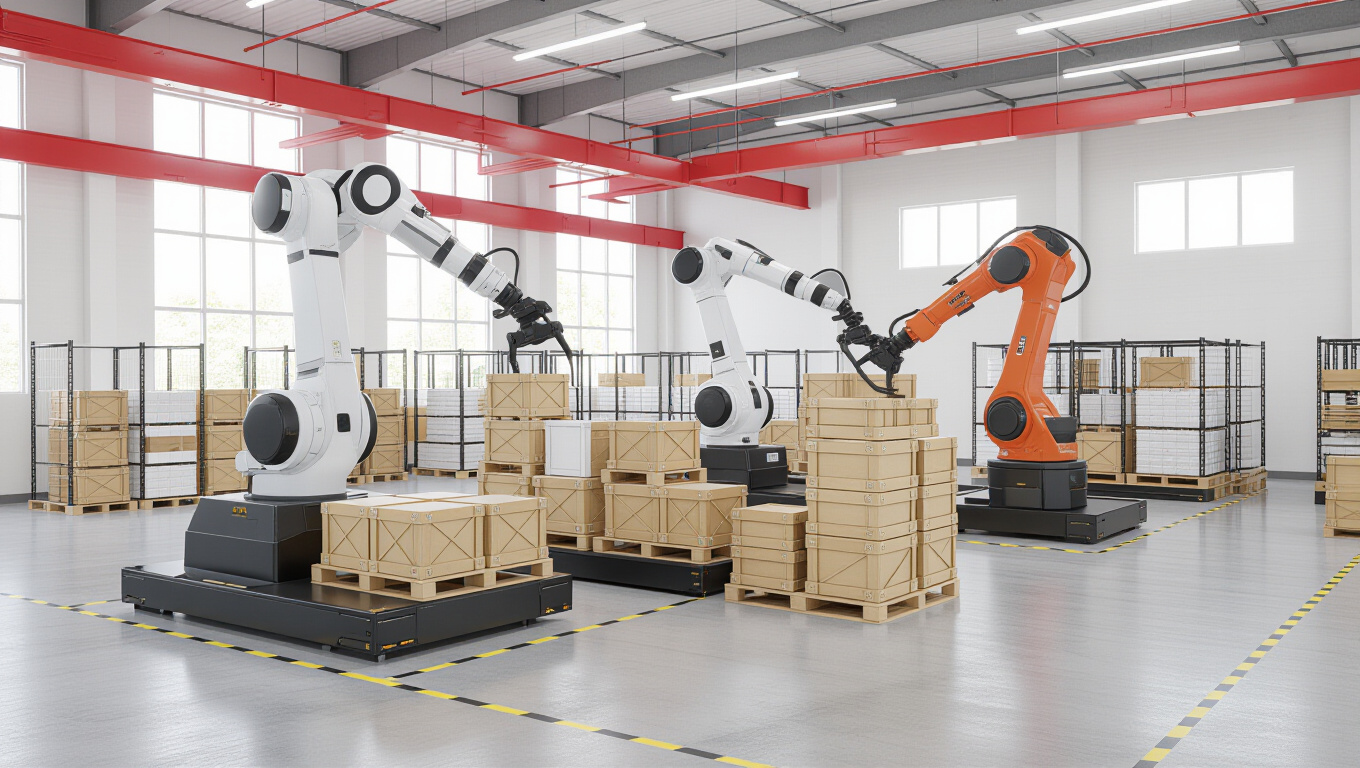
Конструктивные особенности четырехосевых роботов для погрузки и паллетирования
Четырёхосевые роботы для погрузки и паллетирования объединяют четыре оси управления с задачами захвата, перемещения и размещения грузов. Конструкция включает базовую раму, приводы и датчики, обеспечивающие синхронное движение по осям и контроль положения изделия на каждом этапе цикла. Эти устройства способны работать в автономном режиме, повторяя последовательность операций без участия оператора на промежуточных стадиях погрузки робот для паллетирования.
Особое значение имеет конфигурация захвата и взаимосвязь манипулятора с типами паллет. Четырёхосевые системы поддерживают варианты захватов, способных удерживать паллеты по центру или по краям, а при смене захвата адаптировать зацепы под разные типы упаковки. Грузоподъемность таких роботов может варьироваться в диапазоне от 100 кг до 600 кг, что определяет пригодность к разным оперативным сценариям и видам погрузочно-разгрузочных операций.
| Параметр | Значение/Описание |
|---|---|
| Число осей | 4 |
| Грузоподъемность | 100–600 кг |
| Скорость перемещения | до 1,8 м/с |
| Энергопитание | от промышленной сети |
| Совместимость | с конвейерными линиями |
- Совместимость с конвейерными линиями обеспечивает непрерывность потока материалов.
- Условия эксплуатации включают защиту от пыли и надлежащее размещение оборудования в зоне обработки.
- Защита от перегрузок и электробезопасность реализуются через автоматические защитные схемы.
- Настройка программируемых режимов погрузки в системе управления.
- Проверка калибровки датчиков и тестовая проверка повторяемости операций.
- Запуск контрольного цикла и мониторинг сигналов контроля во время эксплуатации.
«Точная калибровка и регулярная проверка датчиков обеспечивают повторяемость операций»
Количество осей и конфигурация захвата
Четырёхосевые роботы имеют четыре оси: три линейные (X, Y, Z) и одну вращательную вокруг оси захвата. Это обеспечивает перемещение паллет по горизонтали, изменение высоты и ориентации груза в процессе захвата. Конфигурация захвата может быть адаптивной: захват паллет поддерживает устойчивость в момент подъема, а при необходимости возможна смена захватных узлов на разные типы зацепов, включая вакуумные или механические элементы.
Типы манипуляторов и захватов
Манипуляторы включают вакуумные захваты, грипперы с механическими губками и адаптивные головки, способные регулировать усилие захвата. В некоторых конфигурациях применяется сменная головка, что расширяет диапазон совместимых паллет и грузов. Совместимость определяется геометрией зацепления, массой и условиями упаковки, а также требованиями к энергопотреблению и шуму в рабочей зоне.
Технические характеристики и параметры
Грузоподъемность, диапазон скорости и точность
Грузоподъемность варьируется в диапазоне 100–600 кг. Скорость перемещения достигает до 1,8 м/с, что обеспечивает эффективное прохождение цикла. Точность позиционирования достигается за счет калибровки датчиков и корректировок в алгоритмах планирования маршрутов, что позволяет минимизировать отклонения при подъёме и размещении.
Управление, калибровка и повторяемость
Система управления поддерживает программируемые режимы погрузки и маршрутов. Калибровка датчиков и проверка повторяемости являются частью регулярной эксплуатации: после настройки каждый цикл повторяется с минимальными отклонениями. Программное обеспечение может обновляться для адаптации к новым операциям и интеграции в складскую линию.
Инфраструктура и совместимость
Энергопитание и условия эксплуатации
Энергоснабжение осуществляется от промышленной сети; системные узлы защищены от перегрузок и электромагнитной совместимости. Условия эксплуатации зависят от параметров окружения, где важна защита от пыли и влаги, а также обеспечение достаточной площади для разворота и обслуживания оборудования.
Интерфейсы и интеграция в складскую линию
Интерфейсы управления включают стандартные промышленные протоколы, программируемые интерфейсы и поддержку обмена данными с конвейерными системами. Возможна интеграция с системами управления производством, PLC и внешними датчиками для координации маршрутов и синхронной работы в пределах линии.
Безопасность, обучение и риски
Меры безопасности и требования к персоналу
Меры безопасности включают аварийные остановки, защитные экраны, датчики приближения и мониторинг состояния захвата. Требуется обучение персонала по эксплуатации и обслуживанию, а также соблюдение регламентов по безопасному взаимодействию с роботизированной техникой и механизмами погрузки.
Ограничения по грузам и паллетам
Ограничения по допустимым размерам паллет и габаритам грузов зависят от конфигурации манипулятора. Распределение массы во время подъема и укладки должно соответствовать рабочим характеристикам системы, чтобы обеспечить устойчивость и надёжность операций, а также соответствовать требованиям по упаковке и хранению.